GripperGUI 界面与交互
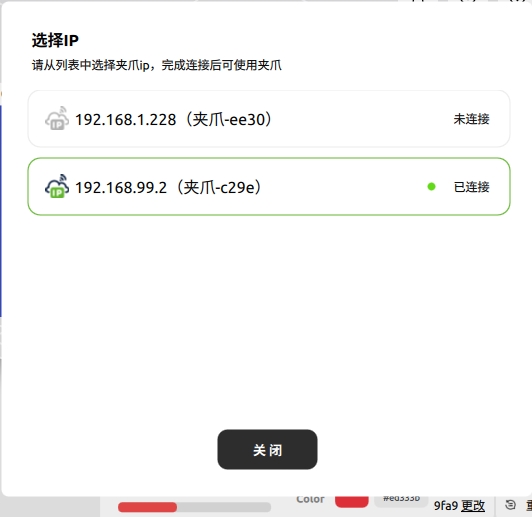
选择夹爪
点击“更改”会打开算力板列表,显示局域网中发现的算力板 IP 和对应夹爪 MAC,并标明当前已连接的设备。从列表中选择目标算力板后即可建立夹爪连接。
插拔触觉传感器后,点击“重置连接”。软件会释放当前连接,重新扫描所选算力板上的传感器,然后重新连接夹爪和传感器。
夹爪控制
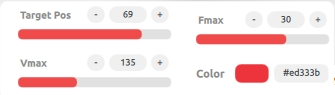
| 控制项 | 作用 |
|---|---|
| 目标位置 | 输入 0–85 mm;0 为闭合,85 为打开 |
| 最大速度 | 限制夹爪运动速度 |
| 最大力 | 限制最大接触力 |
| 状态灯 | 设置 RGB LED 颜色 |
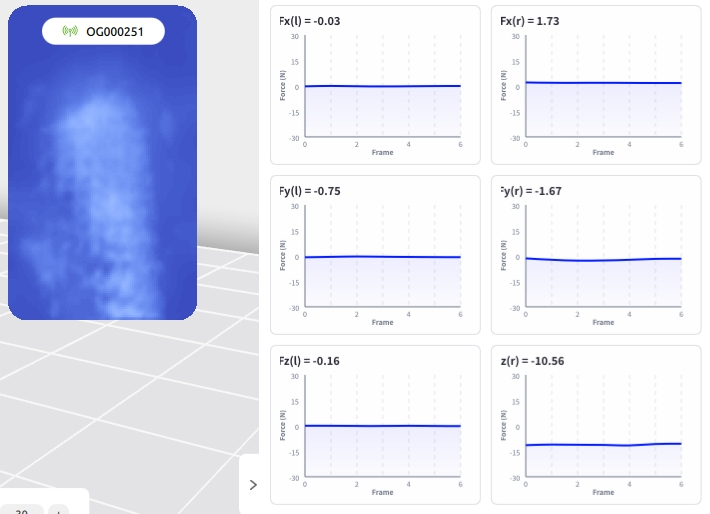
触觉图区域会显示接触图像和多维力数据。图像失真时,在无接触状态点击校准按钮。
工具栏
设置切换主题和语言,帮助打开文档,关于查看版本,最小化/最大化/退出控制窗口。